UC Berkeley e NVIDIA hanno reso disponibili strumenti open source per una programmazione robotica basata su agenti AI, con l'obiettivo di far scrivere, simulare e rifinire programmi robotici leggibili da più agenti coordinati. Il lavoro, presentato questa settimana a CoRL 2026 ad Austin, propone una pipeline in cui la generazione del codice non si ferma al primo tentativo, ma entra in un ciclo di prova, errore e revisione in simulazione.
Al centro dell'approccio ci sono due elementi. Graph-as-Policy, o GaP, è un framework modulare che suddivide un compito in funzioni come percezione, pianificazione della presa e movimento privo di collisioni. Variational Automation Benchmark for Agentic Robotics, o VABAR, è invece un benchmark di sei attività: tool sorting, tool hanging, gear meshing, syringe packing, cable insertion e cable routing. La piattaforma è costruita su Isaac Lab-Arena e Newton e introduce variazioni standardizzate, livelli di difficoltà e metriche di successo per confrontare i risultati.
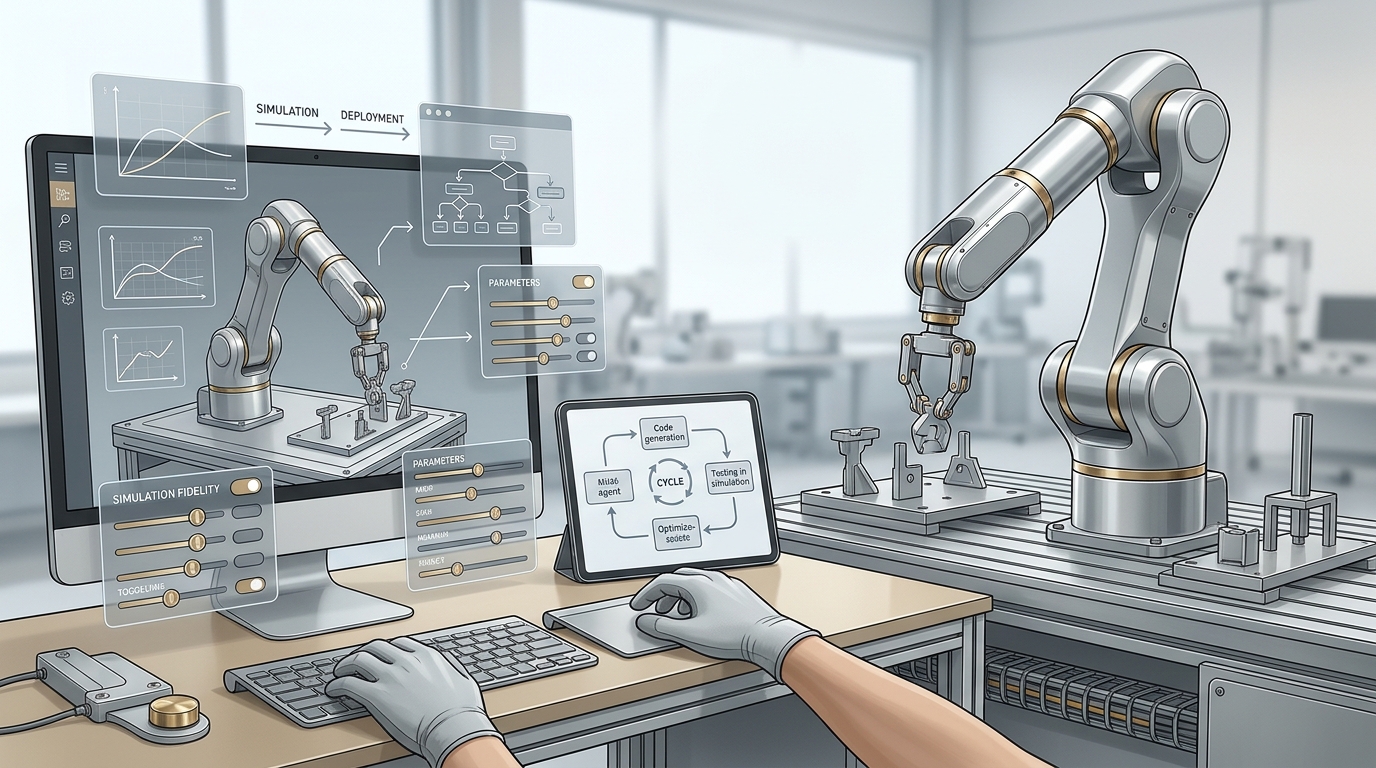
Secondo i ricercatori, il punto critico è la simulazione. Il motore fisico open source Newton è descritto come potente ma complesso, con centinaia di parametri che ne hanno limitato l'adozione. Per rendere questo livello più gestibile, Eric Chen, dottorando nel gruppo di Ken Goldberg, ha sviluppato RoboSimStudio, una nuova interfaccia che permette di regolare i parametri con maggiore facilità. Goldberg ha riferito che, fornendo a un modello indicato come GPT-6 Astra un video e il nuovo strumento, il sistema ha generato nell'arco di circa un'ora una simulazione Newton molto vicina alla scena mostrata nel video, tramite iterazioni successive.
Nel modello operativo descritto da Berkeley, gli agenti scrivono il codice, lo testano in simulazione, analizzano gli errori e lo modificano. Il grafo di GaP consente di assegnare nodi distinti, per esempio percezione, presa e motion planning, ad agenti diversi che lavorano in parallelo. Il team afferma inoltre che il grafo è equivalente a un grafo ROS e convertibile in ROS 2, mentre l'output finale è codice Python che richiama moduli esistenti dei fornitori per il controllo di basso livello, senza sostituire i controllori robotici.
L'articolo cita anche primi riscontri industriali. Bosch sta valutando la robotica agentica in diversi scenari di automazione industriale, mentre Ambi Robotics sostiene di avere usato questo approccio per trasformare dati di produzione in aggiornamenti del comportamento robotico, con un aumento del throughput nella propria flotta negli Stati Uniti. Le dichiarazioni vanno lette come contributi delle aziende coinvolte; il materiale non fornisce dati quantitativi sui miglioramenti. Per il manifatturiero, il messaggio chiave è che simulazione più accessibile, benchmark comuni e codice interpretabile potrebbero abbreviare lo sviluppo software delle celle robotizzate e migliorare la verificabilità prima della messa in produzione.